контур на площадке

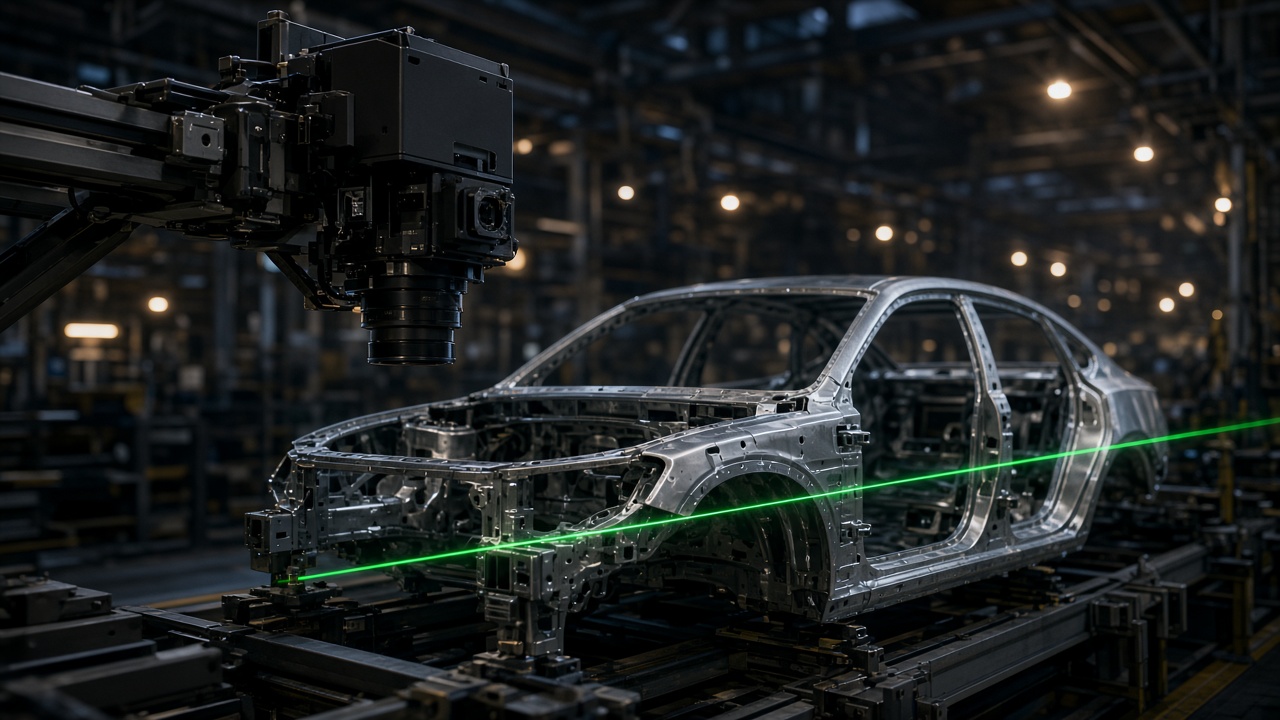
Промышленная камера над кузовом на сборочной линии, зелёная линия лазера Геометрия кузова

Промышленное зрение

Машинное зрение для производства

Камера давно умеет измерить кромку. С нейросетью она понимает, что именно в кадре: плохой код «Честного знака», человек без каски или машина, которая привезла металл и стоит у рампы.

02

Из чего собран контур

  1. 01 Свет Кадр, на котором блик сильнее детали, не спасёт никакая сеть. Свет проектируют раньше модели.
  2. 02 Оптика Поле зрения, резкость и такт. Код, каска и номер машины требуют разной оптики, часто разных камер.
  3. 03 Модель Детекция, сегментация, чтение, оценка качества. Учится на ваших годных деталях и на вашем браке.
  4. 04 Правило Порог, зона, секунды без каски, градация кода, после которой единицу нельзя агрегировать. Это решение производства.
  5. 05 Архив Кадр, время и вывод остаются в журнале. Иначе сработка ничем не отличается от мнения.

03

Куда ставят камеру

С картинками

Связка одна и та же: свет, оптика, модель, правило. Меняется допуск и цена ошибки.

01 Дефекты и комплектность Скол, царапина, непропай, отсутствие винта, перевёрнутая деталь. Классические правила держат стабильный фон и ровный свет. Нейросеть подключается там, где дефект каждый раз немного другой: текстура, гибкая упаковка, шов, «грязный» металл. Выход — не красивая рамка, а решение поста: пропустить, снять, остановить. 02 Геометрия и измерение Зазор, кромка, шаг, плоскостность, положение отверстия. Здесь зрение часто остаётся метрологией: калибровка, телецентрик, структурированный свет, сравнение с CAD. Нейросеть помогает найти саму кромку на грязной или блестящей поверхности. Допуск в миллиметрах по-прежнему считается геометрией, а не «уверенностью сети». 03 Коды, маркировка, текст Data Matrix «Честного знака», штрихкод агрегации, дата истечения, номер плавки, гравировка на детали. Мало распознать символ. Нужно понять, доживёт ли код до склада и до кассы: контраст, модуляция, тихая зона, запас коррекции ошибок. Рядом — классификатор причины, чтобы печатник чинил сопло, а не «вообще принтер». 04 Наведение робота Деталь лежит не в ложементе, а в коробе, на ленте или после сварки со смещением. Камера сообщает роботу сдвиг и угол. 2D хватает, когда высота стабильна. 3D нужно, когда деталь может быть навалена. Зрение здесь — датчик оснастки, которая стала мягкой: без него захват требует жёсткого позиционирования. 05 Охрана труда Каска, жилет, человек в запретной зоне, заход за ограждение робота. Система смотрит признак, а не фамилию: есть каска или нет, находится ли фигура в полигоне. Тревога приходит мастеру с кадром, зоной и длительностью. Порог в секундах отсекает край кадра и не превращает участок в сирену на каждый шаг. 06 Площадка и логистика КПП читает номер и тип машины, весовая кладёт вес в тот же рейс, камера рампы фиксирует, куда встал борт. Свой транспорт можно вести непрерывно. Чужой виден там, где его видит камера. Журнал отвечает на простой вопрос смены: кто приехал, когда, с чем, и с чем уехал. 07 Сварка, полотно, непрерывный процесс Шов, кромка рулона, полотно стекла или плёнки, поверхность после окраски. Камера смотрит не штуку, а поток. Модель ищет аномалию на фоне, который чуть плывёт от партии к партии. Остановка здесь дорогая, поэтому рядом с детекцией всегда есть правило: что считать событием, а что — шумом процесса. 08 Пищевое производство и фарма Сортировка, постороннее включение, целостность блистера, правильность инструкции, уровень в бутылке, код на пачке. Фон светлый, такт высокий, цена пропуска в фармацевтике другая, чем на складе тары. Свет и гигиена поста проектируются вместе с моделью: камера не должна становиться местом, которое нельзя мыть.

04

Вехи

Вся история

Робертс собирает объём из плоского кадра

В MIT Лоуренс Робертс защищает работу Machine Perception of Three-Dimensional Solids. Машина по фотографии простых блоков восстанавливает, какую форму она видит. Это ещё лаборатория, но вопрос уже промышленный: понять предмет, а не запомнить картинку.

CONSIGHT встаёт на конвейер General Motors

В исследовательском центре GM система CONSIGHT светит структурированным светом на ленту и говорит роботу, где деталь. Голландия, Россол и Уорд показывают контур, который работает в такте производства. Промышленное зрение начинается здесь, а не в презентации нейросети.

AlexNet ломает старый способ описывать дефект

На соревновании ImageNet сеть Алекса Крижевского, Ильи Суцкевера и Джеффри Хинтона резко обходит методы на ручных признаках. Дефект можно показывать примерами, а не собирать из порогов яркости. Для ОТК это смена ремесла: разметка вместо бесконечной подстройки правил.

YOLO называет объект за один проход

Джозеф Редмон публикует YOLO. Детекция перестаёт быть медленным перебором окон. Каска, паллета, положение детали, машина в створе ворот — классы, которые нужно успеть назвать, пока такт не ушёл. Поздние версии этой идеи сегодня стоят на краевых компьютерах участков.
05

Системы, на которые опирается отрасль

Подробнее
1974 Keyence Японская компания собрала зрение как законченный пост: сенсор, контроллер, свет, интерфейс наладчика. Важен не отдельный алгоритм, а то, что систему может сопровождать служба качества, а не лаборатория. 1978 CONSIGHT, General Motors Одна из первых систем, которая смотрела на конвейер и управляла роботом. Структурированный свет выделял деталь на ленте. Работа Голландии, Россола и Уорда в GM показала зрение как датчик участка. 1981 Cognex Компания Роберта Шиллмана превратила машинное зрение в рынок. Посты вроде In-Sight и позже контур ViDi стали привычным шкафом ОТК: свет, камера, правило, решение «годен / брак». 1990-е MVTec HALCON и датасет MVTec AD HALCON — библиотека классического промышленного зрения: измерения, поиск образца, коды, 3D. В 2019 году MVTec публикует датасет аномалий MVTec AD, на котором сравнивают методы, обученные почти только на годных. 1999 OpenCV Открытая библиотека Intel, начатая Гэри Брадски. Она стала общим языком интегратора, исследовательской группы и цехового программиста. Через неё классические алгоритмы и нейросети попали на одни и те же промышленные компьютеры. 2000-е FANUC iRVision Зрение, встроенное в контроллер робота, а не стоящее отдельным компьютером рядом. Смещение детали, 2D- и 3D-коррекция захвата и визуальный контроль живут в той же программе, что и движение. 2016 YOLO и детекция в такте Работа Джозефа Редмона сделала детекцию одним проходом сети. Для промышленности это каски, тара, положение изделия, борт в створе ворот. Следующие версии той же идеи стоят на компьютере рядом с камерой. конец 2010-х LandingLens Платформа Landing AI, связанная с Эндрю Ыном. Технолог размечает дефект и получает модель без отдельной команды алгоритмов на полгода. Зрение становится инструментом ОТК, а не вечным НИОКР. с 2019 «Честный знак», ЦРПТ Национальная система маркировки. На упаковку обязательных групп наносится Data Matrix, и код живёт вместе с товаром. Для завода это требование к печати и к чтению: код должен пройти ввод в оборот. 2022 Amazon Sparrow Робот склада, который берёт отдельные товары из ящика, а не одинаковые детали из ложемента. Зрение решает задачу сложнее заводского «одного артикула»: упаковка мятая, форма каждый раз другая.

06

Контакты

По вопросам разработки машинного зрения

Волгоград и Волгоградская область

Или оставьте задачу: площадка, такт и что должно остаться в журнале.